3D-uppmätning av tankar
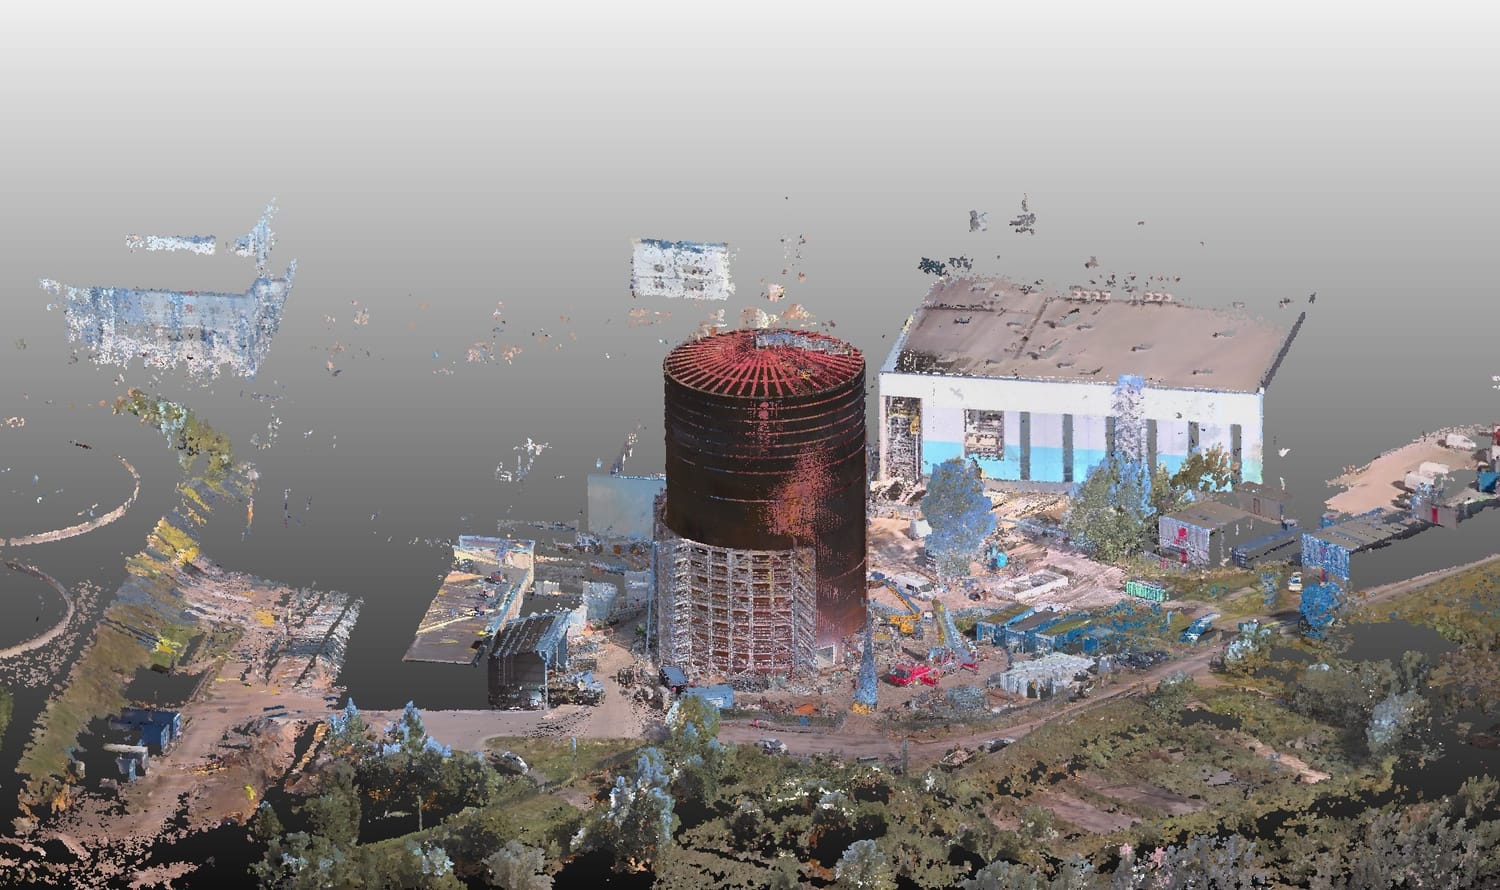
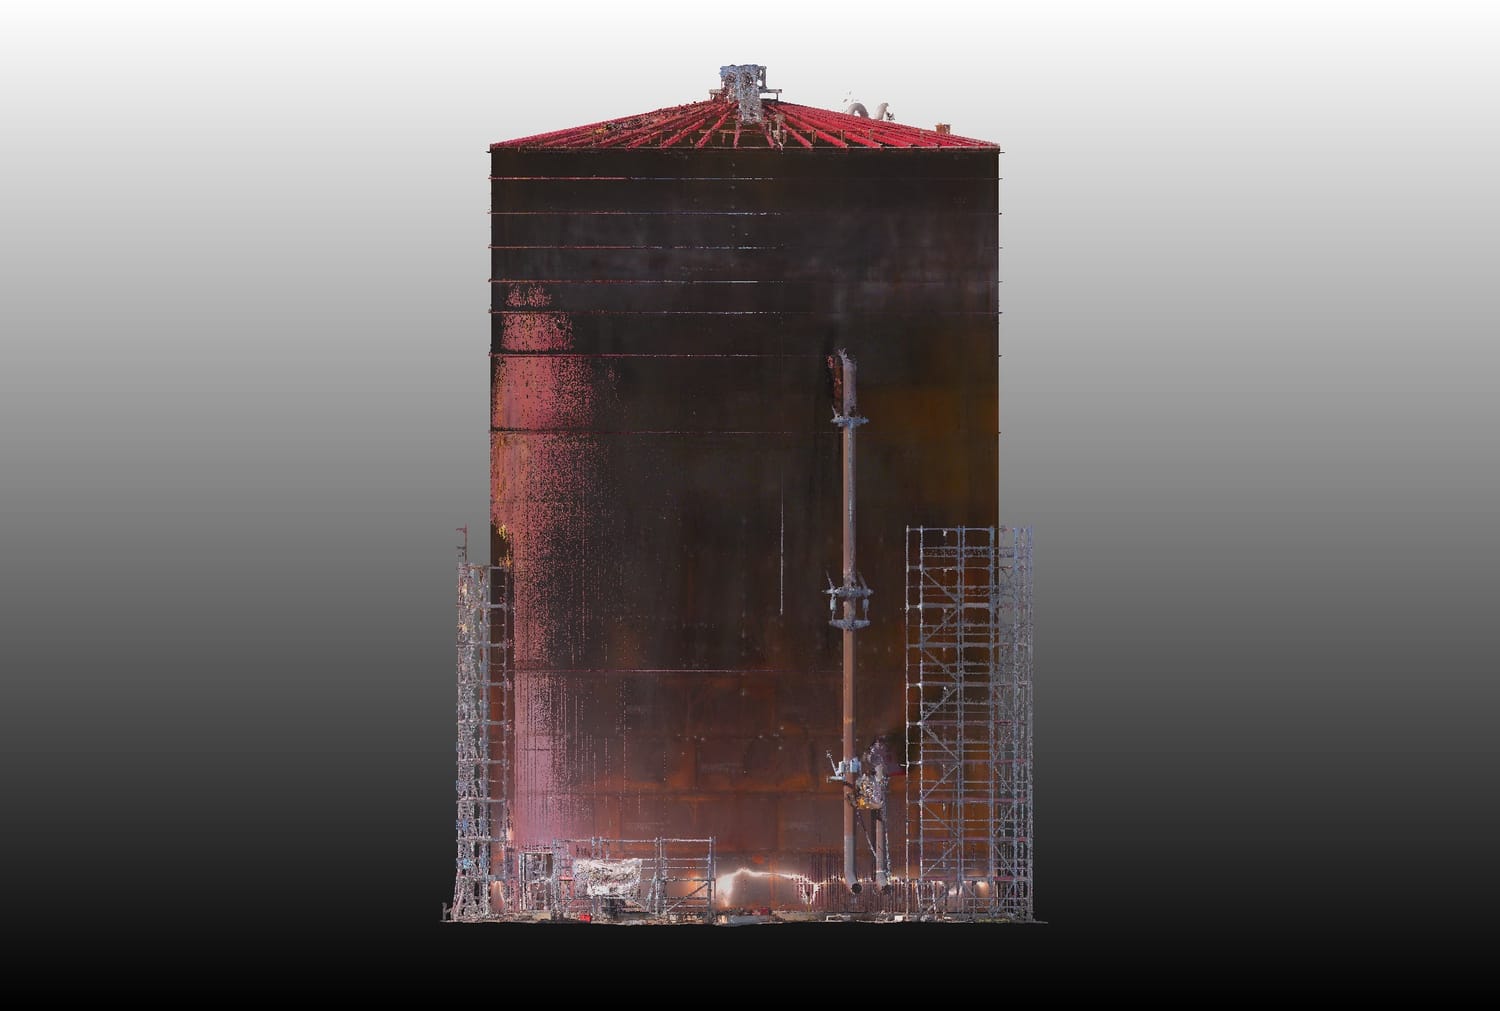
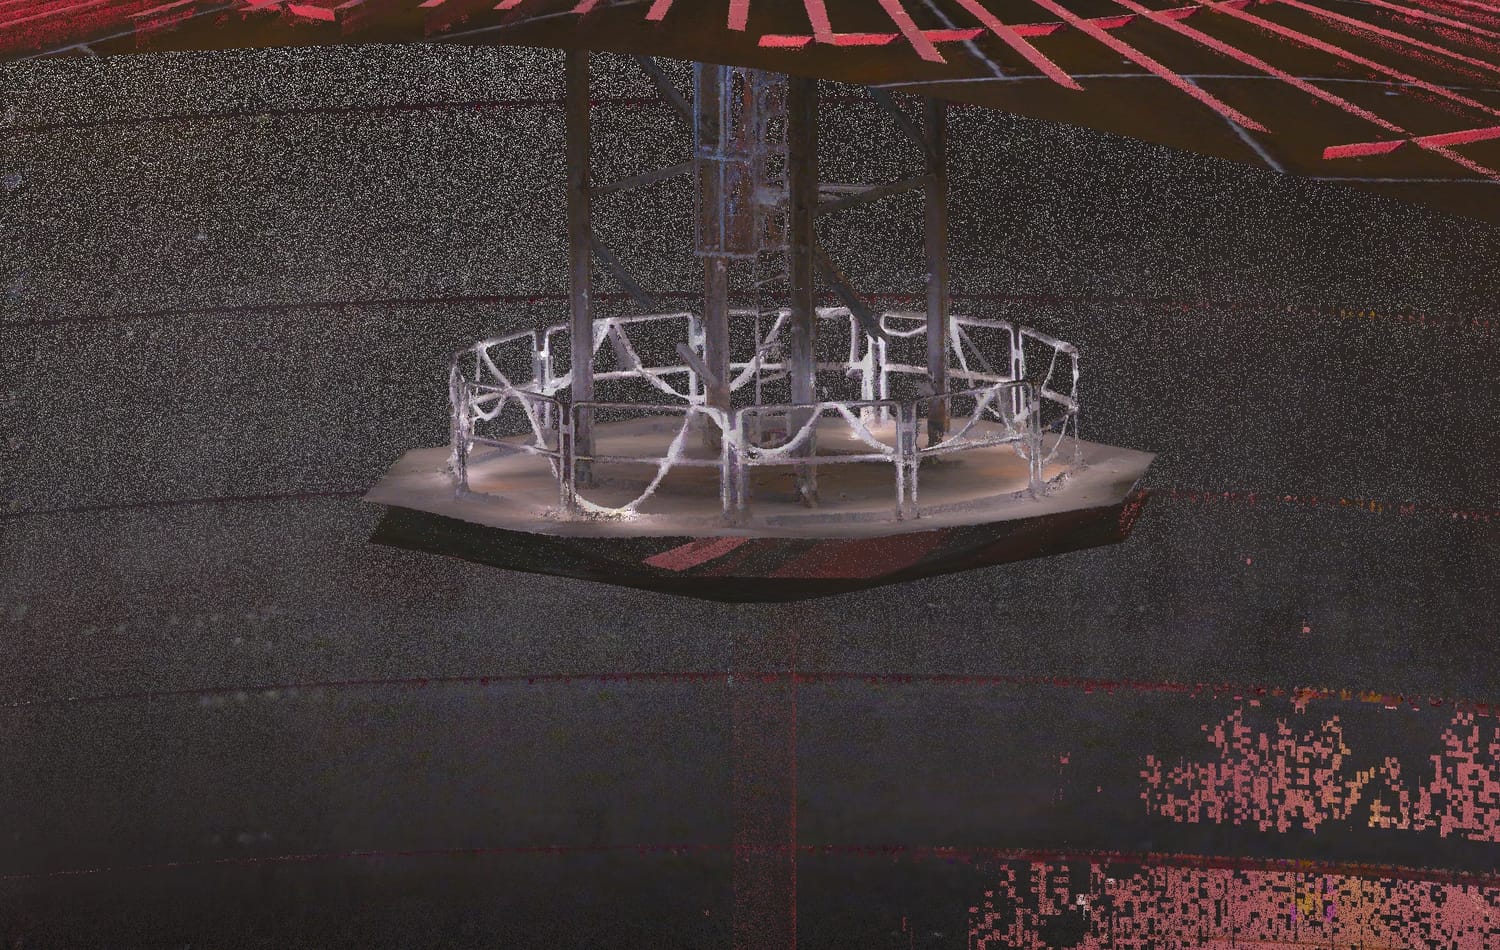
Vi skapar ett sammanhängande 3D-punktmoln av tankens insida, utsida och konstruktioner – även på platser som är svåra att nå med en stativmonterad laserskanner eller drönare.
Dokumentera insidan innan tanken fylls – efter driftsättning kan den vara svår eller omöjlig att komma åt.
Kontrollera mått i efterhand – använd punktmolnet för att fastställa var rör, utrustning och konstruktioner faktiskt finns.
Bevara en digital dokumentation av det byggda utförandet – 3D-punktmolnet visar hur anläggningen såg ut vid mättillfället.

Vanliga frågor
Välj först en dag med lämpligt väder. Det bör inte regna under mätningen, och mycket kraftig vind kan hindra det kranlyft som behövs för att nå tankens övre delar. Planeringen måste därför ta hänsyn till både väderförhållandena för 3D-skanningen och säkerheten vid lyftet.
Se till att vi kan komma åt tanken invändigt, utvändigt och på de övre plattformarna. Om taket eller en övre plattform bara kan nås med kran eller lift behöver beställaren ordna lyftet och nödvändiga säkerhetsåtgärder.
Det behöver finnas tillräcklig belysning inne i tanken, även vid den nedre och övre plattformen samt vid diffusorerna. För en stor värmelagringstank rekommenderar vi en lång LED-ljusslinga, exempelvis 60–80 meter. Den kan belysa plattformar, väggar och rörledningar och gör det färgsatta punktmolnet betydligt tydligare.
För utvändig mätning behöver vi kunna röra oss så fritt som möjligt runt tanken och komma tillräckligt långt ifrån den. Om möjligt bör byggnadsställningar vara borttagna, och tillfälliga stängsel får inte skymma tankens utsida.
Huvudleveransen är ett färgsatt 3D-punktmoln.
Vi kan leverera punktmolnet i ett format som passar beställarens programvara, till exempel E57, LAS, LAZ eller ett annat överenskommet punktmolnsformat.
Filerna kan även öppnas i kostnadsfria punktmolnsprogram som CloudCompare.
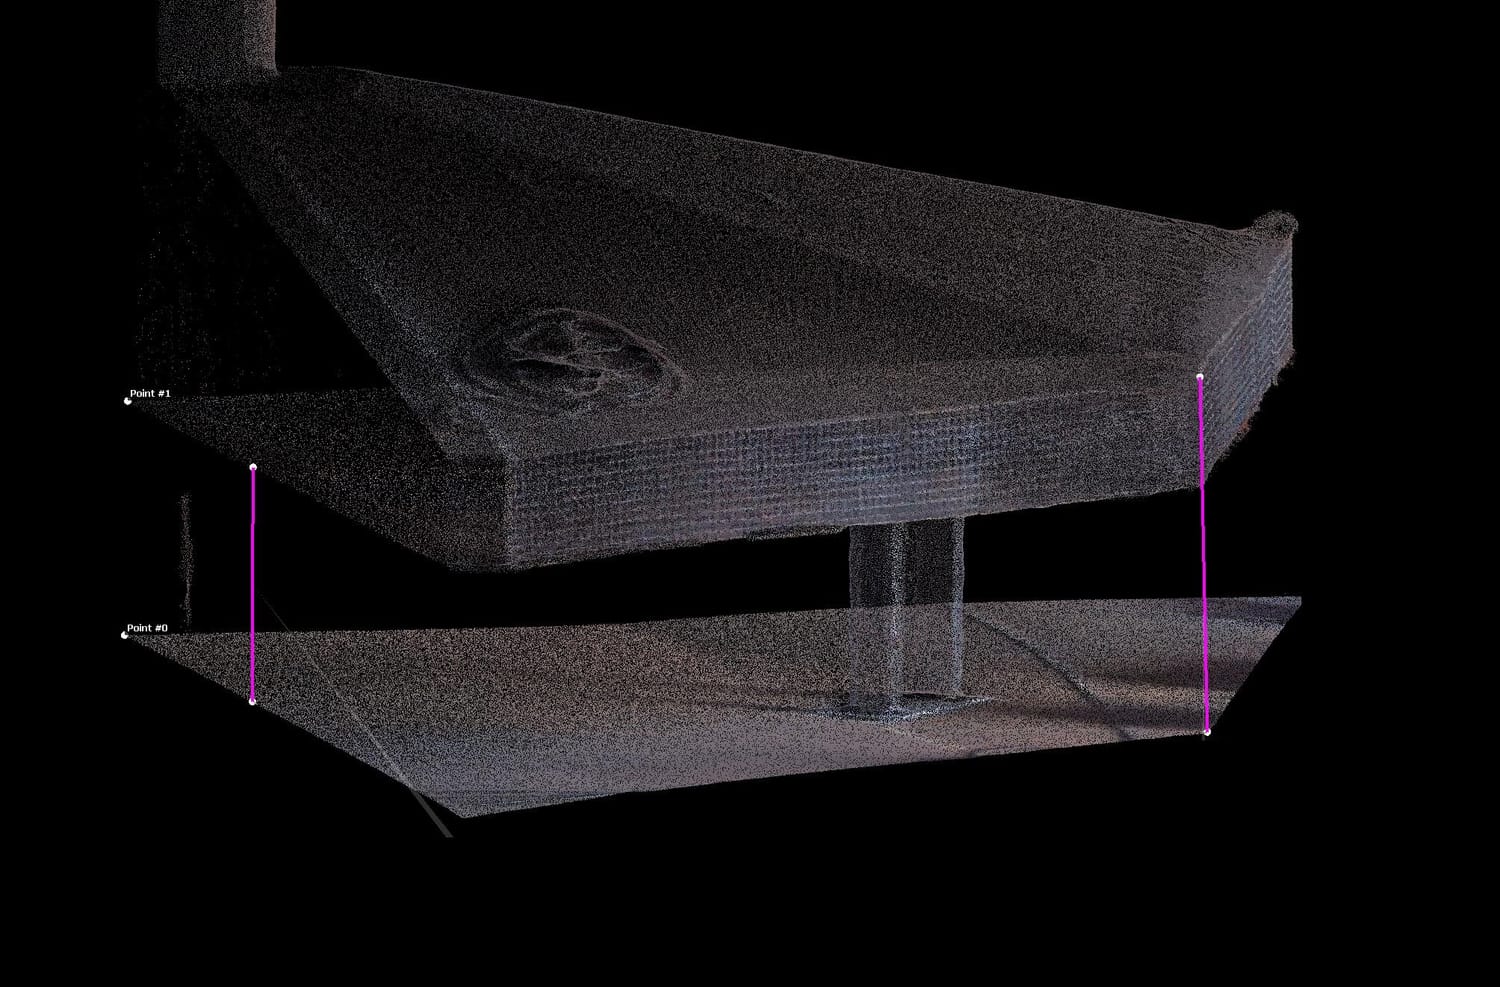
Ja. Vi kan ta fram ytterligare mått från punktmolnet även efter att 3D-mätningen på plats är avslutad.
Vi kan till exempel mäta höjden på diffusorer och rör, avstånd mellan konstruktioner eller andra mått som behövs för projekteringen. Projektledaren behöver inte själv lära sig ett punktmolnsprogram – det räcker att beskriva vilket mått som behövs eller markera det på en bild och skicka den till oss.
Den noggrannhet som kan uppnås med en mobil SLAM-laserskanner beror på tankens storlek, skanningsrutten och förhållandena på plats.
Vid mätning av tankar och värmelager räknar vi i regel med en noggrannhet i storleksordningen under 1 cm. Projektspecifika krav på noggrannhet bör avtalas före mätningen.
Ja. Om punktmolnet ska användas tillsammans med en situationsplan, andra mätdata eller projekteringsunderlag kan vi knyta mätningen till SWEREF 99 TM och höjdsystemet RH 2000, eller till den lokala SWEREF 99-zon som används i projektet.
Vilket plan- och höjdsystem som behövs bör bestämmas före mätningen. Georefereringen kräver kompletterande geodetiska mätningar och kontrollpunkter.
Med en stativmonterad laserskanner behöver många separata skanningar göras och sedan registreras mot varandra. En värmelagringstank kan vara tiotals meter hög, utan trappor eller lämpliga mellanliggande skanningspositioner mellan marknivån och de övre plattformarna.
Om taket exempelvis bara kan nås med kran går det inte nödvändigtvis att skapa en sammanhängande kedja av överlappande skanningar från marken upp till taket. Skanningarna från de övre nivåerna kanske inte innehåller tillräckligt många gemensamma detaljer med de nedre för att kunna registreras på ett tillförlitligt sätt.
Med en mobil SLAM-laserskanner kan vi förflytta oss medan vi skannar och dokumentera de delar av tanken som är åtkomliga inifrån, utifrån och uppifrån. Hur de separata områdena ska kopplas samman och kontrolleras planeras utifrån åtkomsten och mätförhållandena.
Drönarfotogrammetri kan vid behov användas för tankens utsida. Att flyga inne i en värmelagringstank är däremot betydligt svårare och mer riskfyllt.
Inne i en hög metalltank kan GPS-positionering saknas, belysningen vara dålig och drönaren vara svår att hålla under uppsikt på tiotals meters höjd. Enhetliga metallytor och återkommande konstruktioner gör det också svårare att bedöma avstånd.
Därför använder vi i första hand en SLAM-laserskanner för att mäta tankens insida. Vid behov kan drönarfotogrammetri komplettera dokumentationen av utsidan, taket och högre belägna yttre konstruktioner.
Om 3D-mätningen görs under den sista inspektionen, innan tanken stängs eller tas i drift, rekommenderar vi att skanningen görs först.
Under skanningen bör så få personer som möjligt vistas på taket, plattformarna och inne i tanken. Personer i rörelse kommer med i punktmolnet. Om många människor är på plats kan det uppstå stora mängder störande punkter som tar tid att rensa bort och kan försämra slutresultatet.
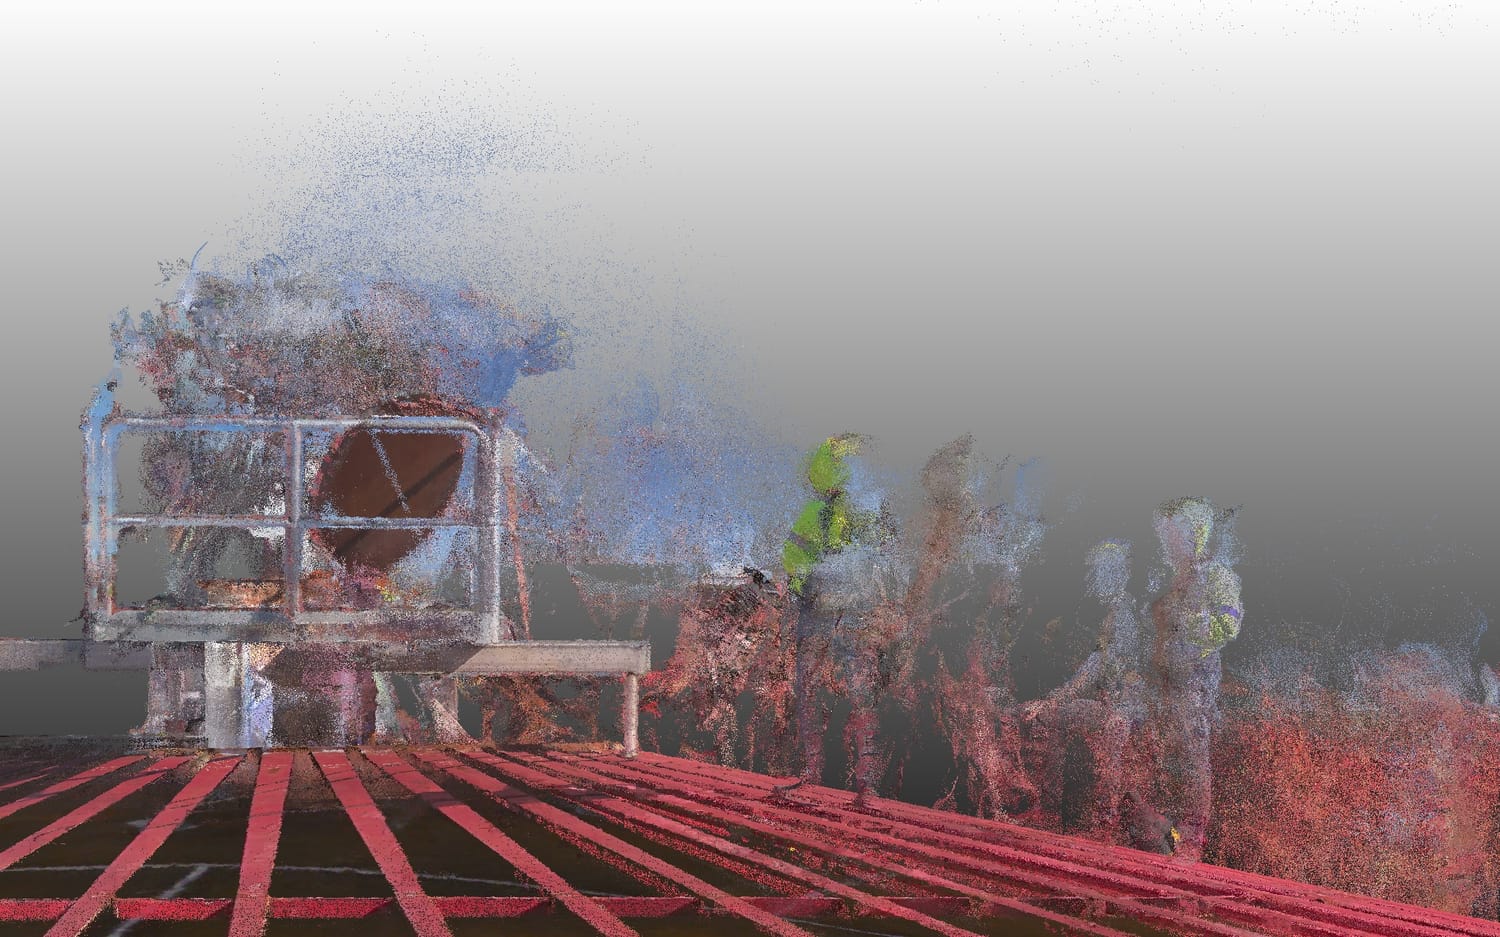
Den rekommenderade arbetsordningen är därför: först 3D-mätning, därefter övrig inspektion och andra arbeten.
Om mätningen kräver kranlyft eller lift bör även detta planeras in i förväg, så att mätaren kan skanna de övre konstruktionerna under ett sammanhängande arbetspass.