Mahutite 3D mõõdistamine
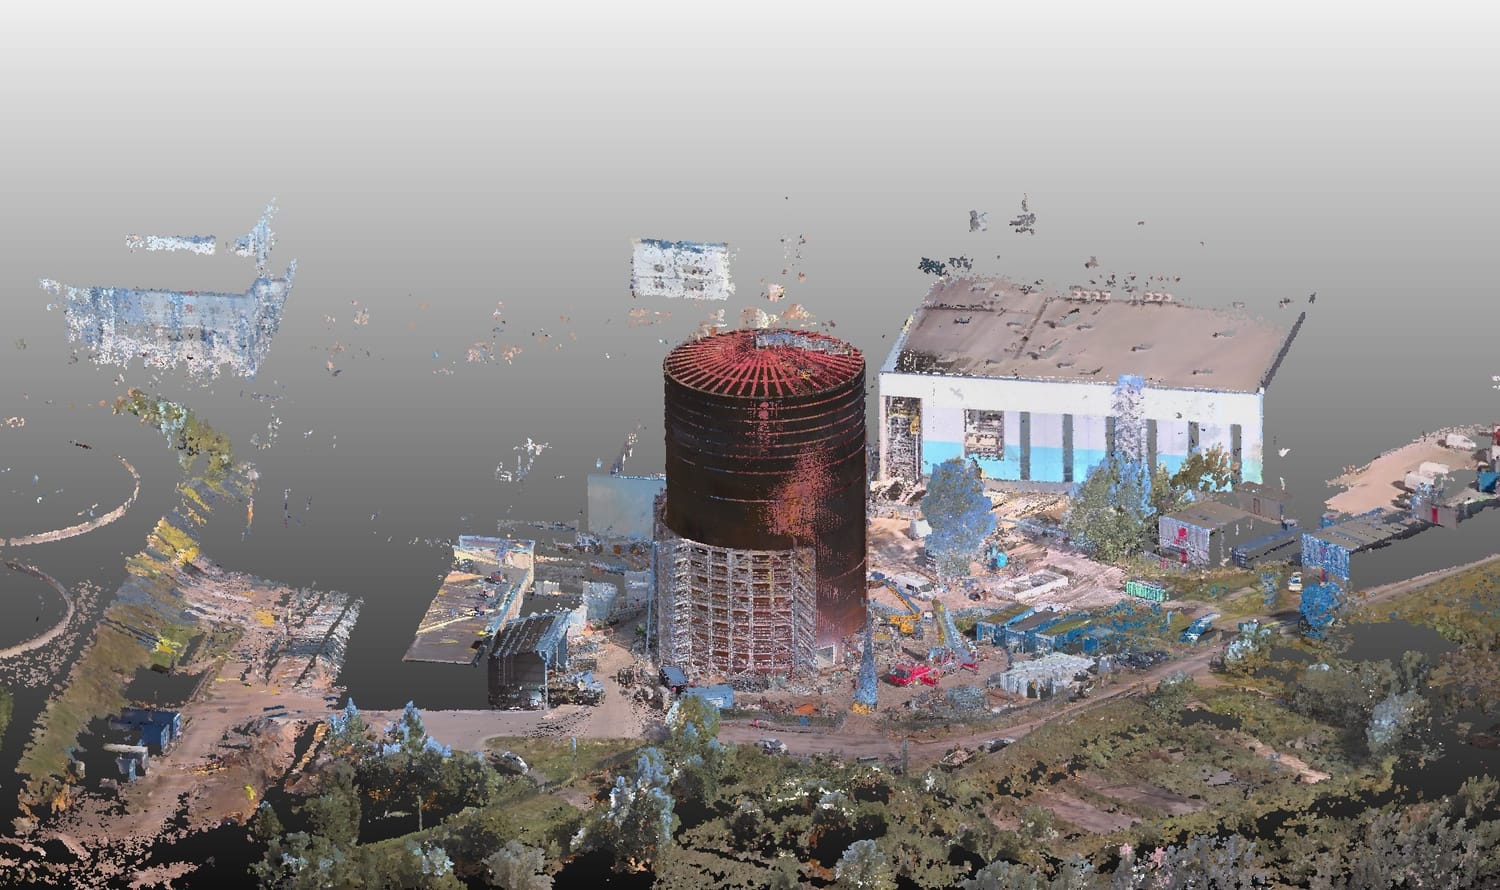
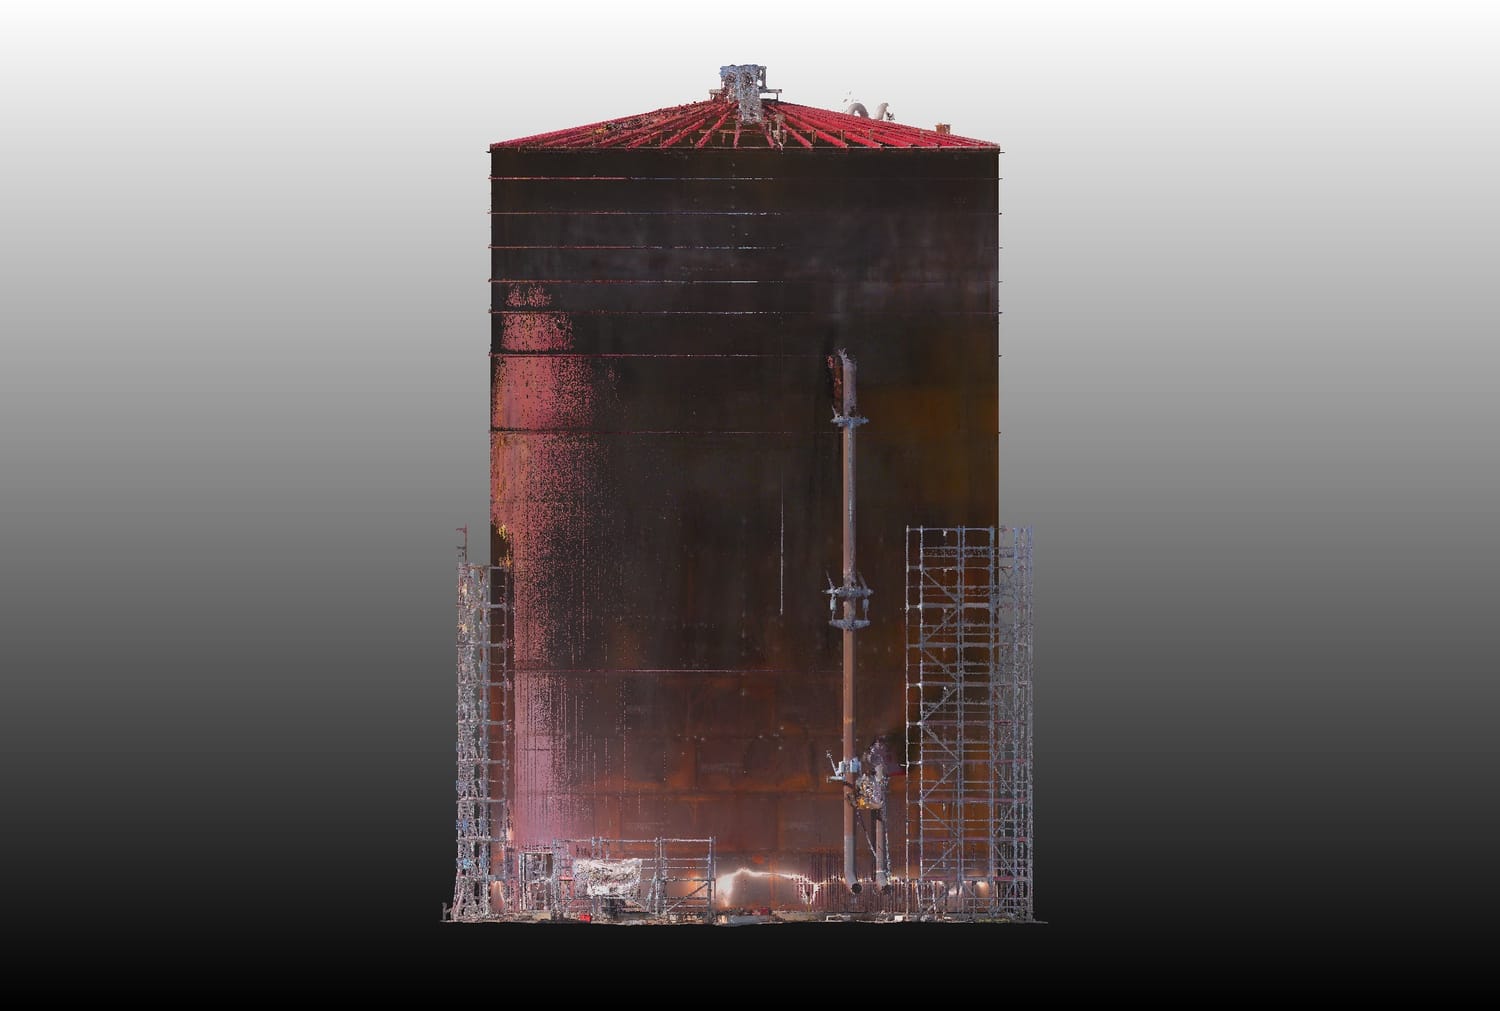
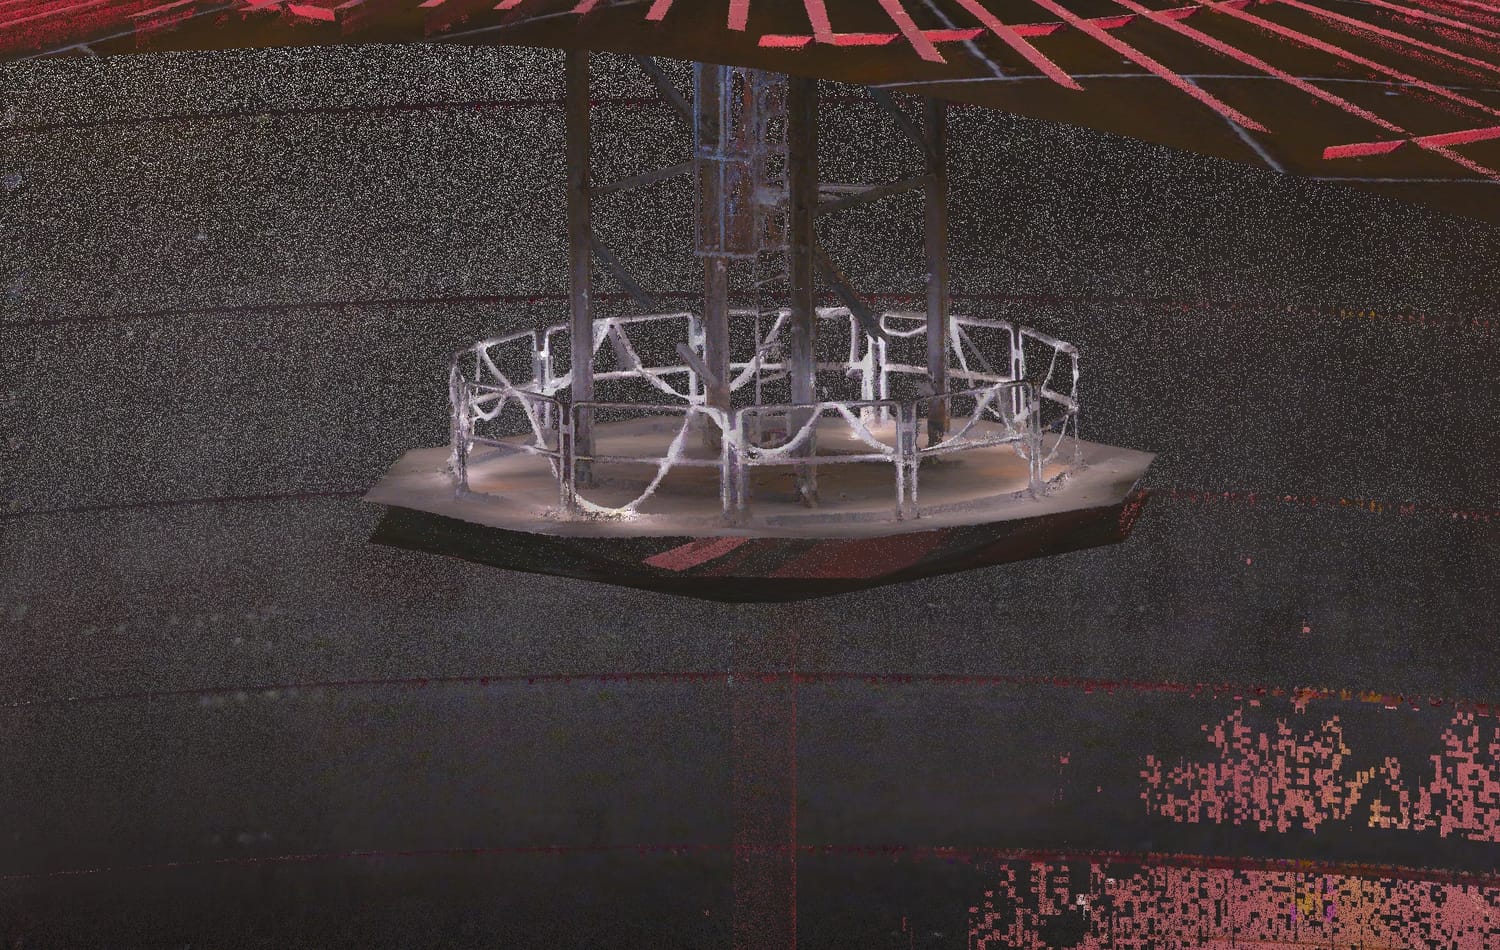
Loome mahuti sisemusest, välispinnast ja konstruktsioonidest tervikliku punktipilve – ka kohtades, kuhu statsionaarse laserskanneri või drooniga on keeruline jõuda.
Mahutite sisemust saab digitaliseerida ainult enne selle täitmist.
Hiljem saab punktipilvest kontrollida täpset torustike, seadmete ja konstruktsioonide paiknemist.
3D punktipilv jääb objekti tegeliku olukorra digitaalseks dokumentatsiooniks.

Korduma kippivad küsimused
Kõigepealt tuleb mõõdistamiseks valida sobiva ilmaga päev. Mõõdistamise ajal ei tohiks sadada vihma ning väga tugev tuul võib välistada mahutite ülemiste osade mõõdistamiseks vajaliku kraanatõste. Seetõttu tuleb mõõdistuspäeva valikul arvestada korraga nii 3D skaneerimiseks sobivate ilmastikutingimuste kui ka tõste ohutusega.
Mõõdistuspäevaks tuleb tagada ligipääs mahutile nii seest, väljast kui ka ülemistele platvormidele. Kui katusele või ülemisele platvormile pääseb ainult tõstega, tuleb tellija poolt organiseerida vajalik tõste ja julgestus.
Sisemuses peab olema piisav valgustus nii alumise kui ka ülemise platvormi või diffuseri juures. Suure salvesti puhul soovitame kasutada pikka LED-valgusriba (näiteks 60 - 80 meetrist), millega saab valgustada ka mahuti platvorme, seinu ja torustikke – nii jääb värviline punktipilv visuaalselt oluliselt parem.
Väljast mõõdistamiseks peab saama liikuda võimalikult vabalt ümber mahuti ja sellest piisavalt kaugele. Võimalusel peaksid tellingud olema eemaldatud ning ajutised piirdeaiad ei tohiks takistada salvesti välispinna skaneerimist.
Uzmērīšanas galvenais rezultāts ir krāsains 3D punktu mākonis.
Punktu mākoni varam nodot pasūtītāja izmantotajai programmatūrai piemērotā formātā, piemēram, E57, LAS, LAZ vai citā iepriekš saskaņotā punktu mākoņa formātā.
Failus vēlāk var atvērt arī bezmaksas punktu mākoņu apstrādes programmā, piemēram, CloudCompare.
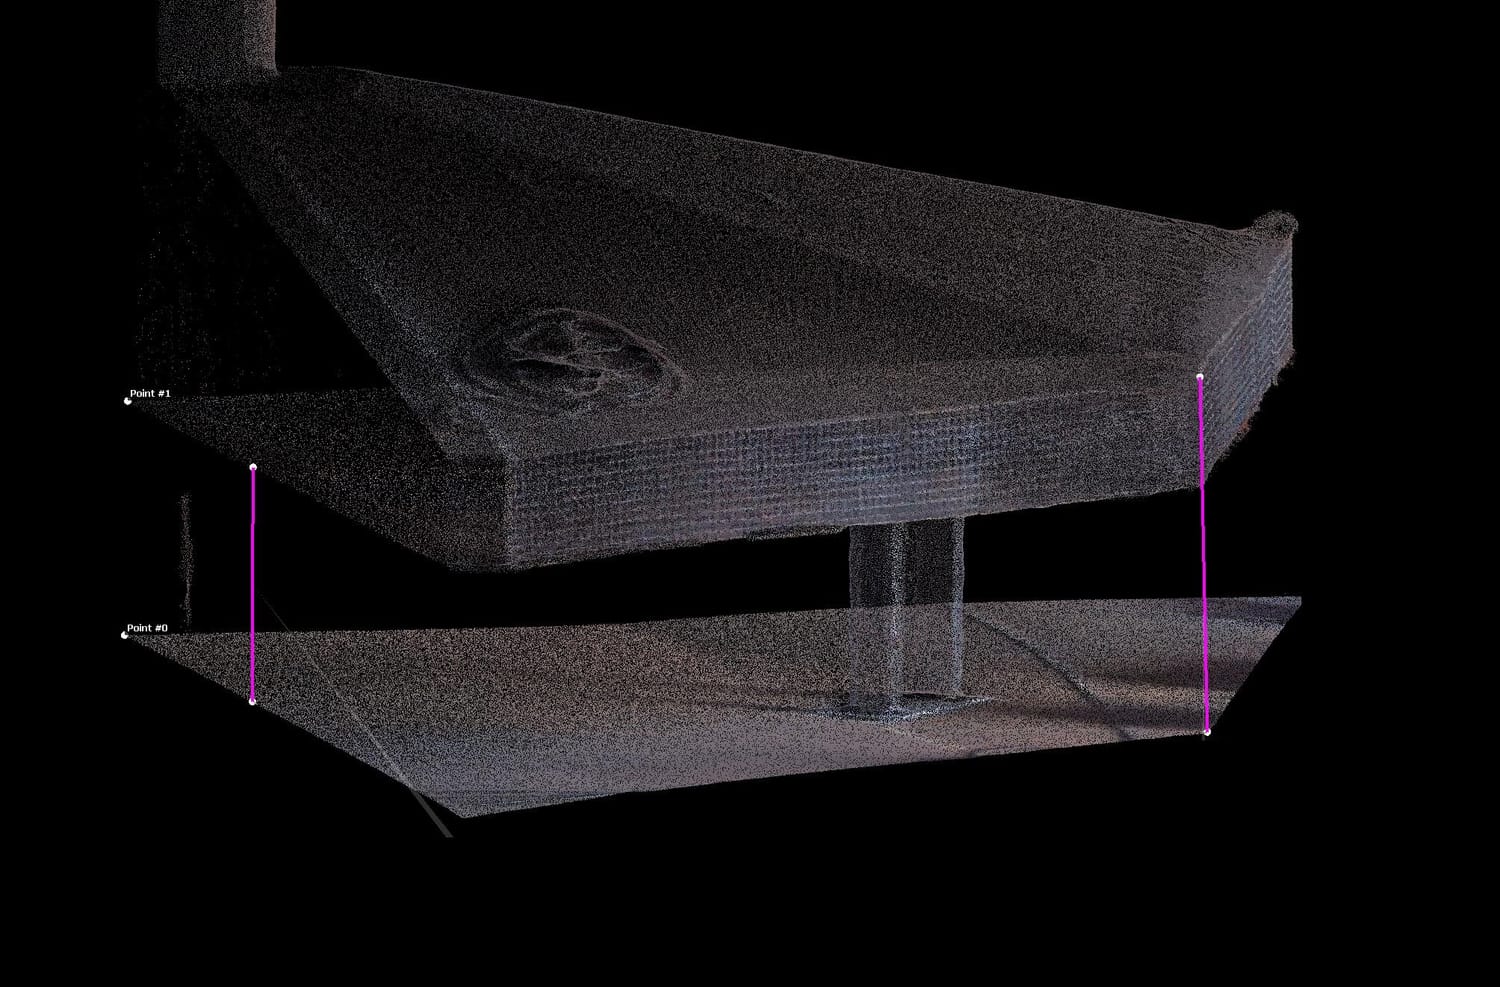
Jah. Punktipilvest saame võtta täiendavaid mõõte ka pärast objektil tehtud 3D mõõdistamist.
Näiteks saab määrata difuusorite ja torude kõrgusi, konstruktsioonide vahekaugusi või muid projekteerimiseks vajalikke mõõte. Projektijuht ei pea selleks ise punktipilve tarkvara kasutama – piisab, kui saadate meile vajaliku mõõdu kirjelduse või märgite selle pildile.
Mobiilse SLAM 3D laserskänneriga tehtava mõõdistuse puhul sõltub saavutatav täpsus objekti suurusest, liikumistrajektoorist ja mõõdistustingimustest.
Mahutite ja energiasalvesti mõõdistamisel arvestame üldjuhul suurusjärguga alla 1 cm.
Kui punktipilve on vaja kasutada koos geoaluse, teiste mõõdistusandmete või projekteerimismaterjalidega, saame mõõdistuse siduda L-EST97 koordinaatide ja EH2000 kõrgussüsteemiga. Selle vajadus tuleks enne mõõdistamist kokku leppida, sest see eeldab täiendavaid geodeetilisi mõõtmisi ja kontrollpunkte.
Statsionaarse 3D laserskänneriga tuleb teha palju eraldiseisvaid skaneeringuid ning need omavahel käiguna siduda. Energiasalvesti võib olla kümneid meetreid kõrge ning maapinna ja ülemiste platvormide vahel ei pruugi olla treppe ega muid vahepealseid mõõdistuskohti.
Kui energiasalvesti katusele pääseb näiteks ainult kraanaga tõstes, ei ole võimalik tavapärast skaneeringute „käiku“ lihtsalt maapinnalt üles viia. Statsionaarne 3d skänneri jaoks ei pruugi olla alumiste skaneeringutega piisavalt ühiseid objekte, mille järgi oma asukohta usaldusväärselt määrata ja skaneeringuid omavahel siduda.
Mobiilse SLAM 3D skänneriga saab mõõdistamise ajal liikuda ning skaneerida samaaegselt salvesti eraldi ligipääsetavad osad seest, väljast ja ülevalt.
Mahuti väliskülje mõõdistamisel saab vajadusel kasutada droonifotogrammeetriat, kuid salvesti sisemuses on drooniga lendamine oluliselt keerulisem ja riskantsem.
Kõrge metallmahuti sees võib puududa GPS-positsioneerimine, valgustus võib olla väga halb ning kümnete meetrite kõrgusel on drooni visuaalselt raske jälgida. Lisaks raskendavad ühetaolised metallpinnad ja korduvad konstruktsioonid kauguste hindamist.
Seetõttu kasutame energiasalvesti sisemuse mõõdistamiseks eelkõige SLAM laserskännerit. Väliskülje, katuse ja kõrgemate väliste konstruktsioonide detailsemaks jäädvustamiseks saab vajadusel lisada droonifotogrammeetria.
Kui energiasalvesti 3D mõõdistamine toimub viimase inspektsiooni käigus enne objekti sulgemist või kasutuselevõttu, soovitame teha 3D skaneerimise esimesena.
Skaneerimise ajal peaks energiasalvesti katusel, platvormidel ja sisemuses viibima võimalikult vähe inimesi. Liikuvad inimesed jäävad punktipilve ning suurema inimeste hulga puhul tekib nn „punktipilvepudru“, mille hilisem eemaldamine on ajamahukas ja võib halvendada lõpptulemuse kvaliteeti.
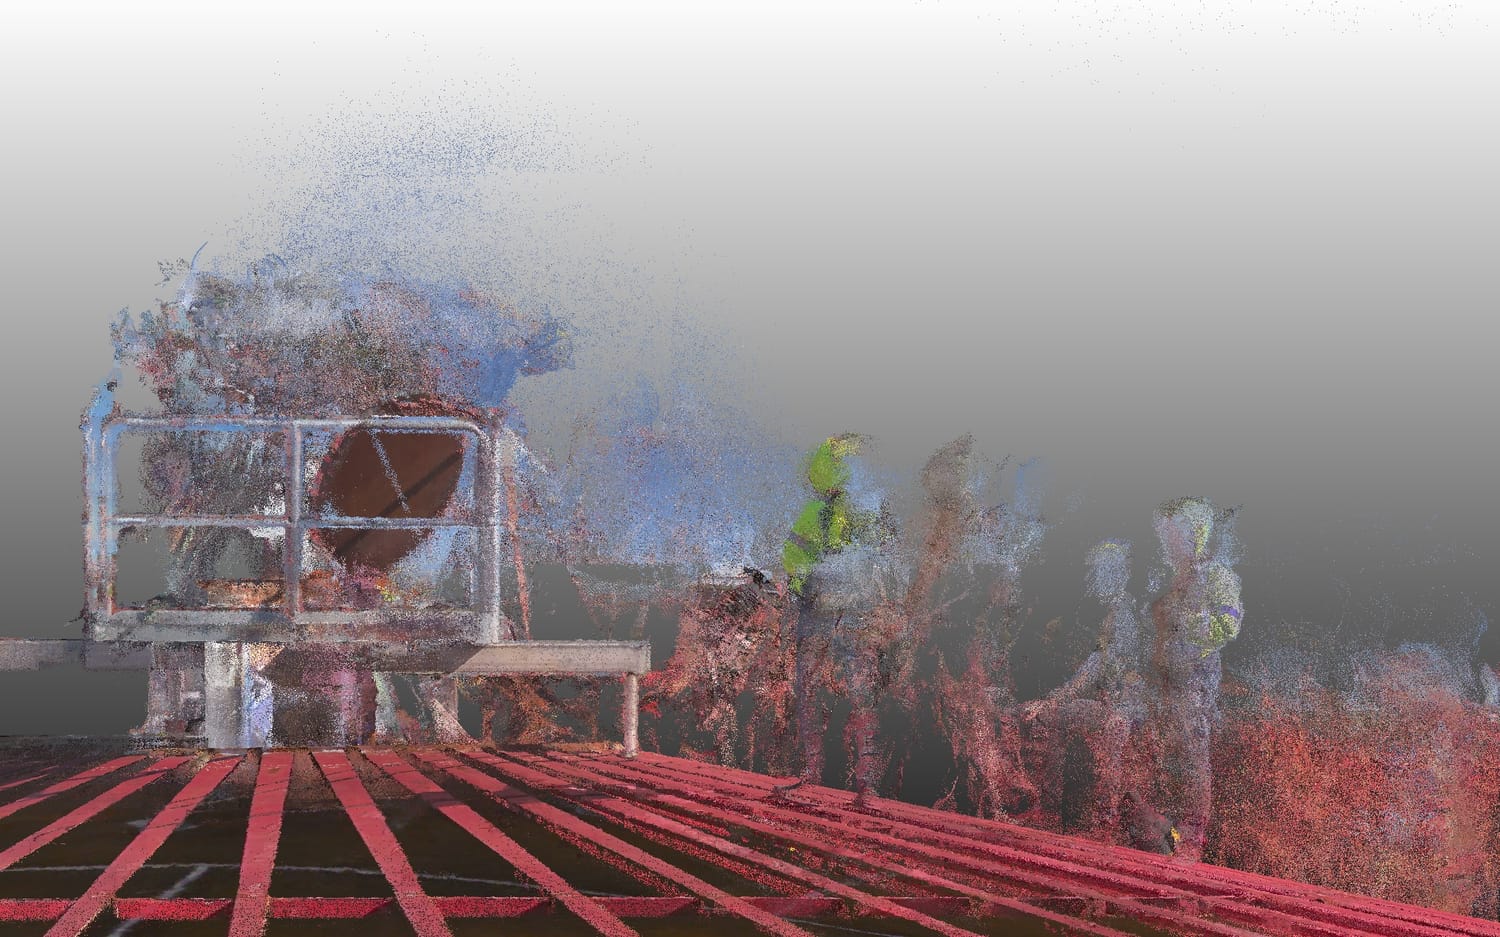
Seetõttu võiks tööde järjekord olla: esmalt 3D mõõdistamine ning seejärel ülejäänud inspektsioon ja muud tegevused.
Kui mõõdistamiseks on vajalik kraanatõste või korv, tuleks ka see eelnevalt tööde järjekorda planeerida ning võimaldada mõõdistajal vajalikud ülemised konstruktsioonid ühe järjestikuse tööna ära skaneerida.